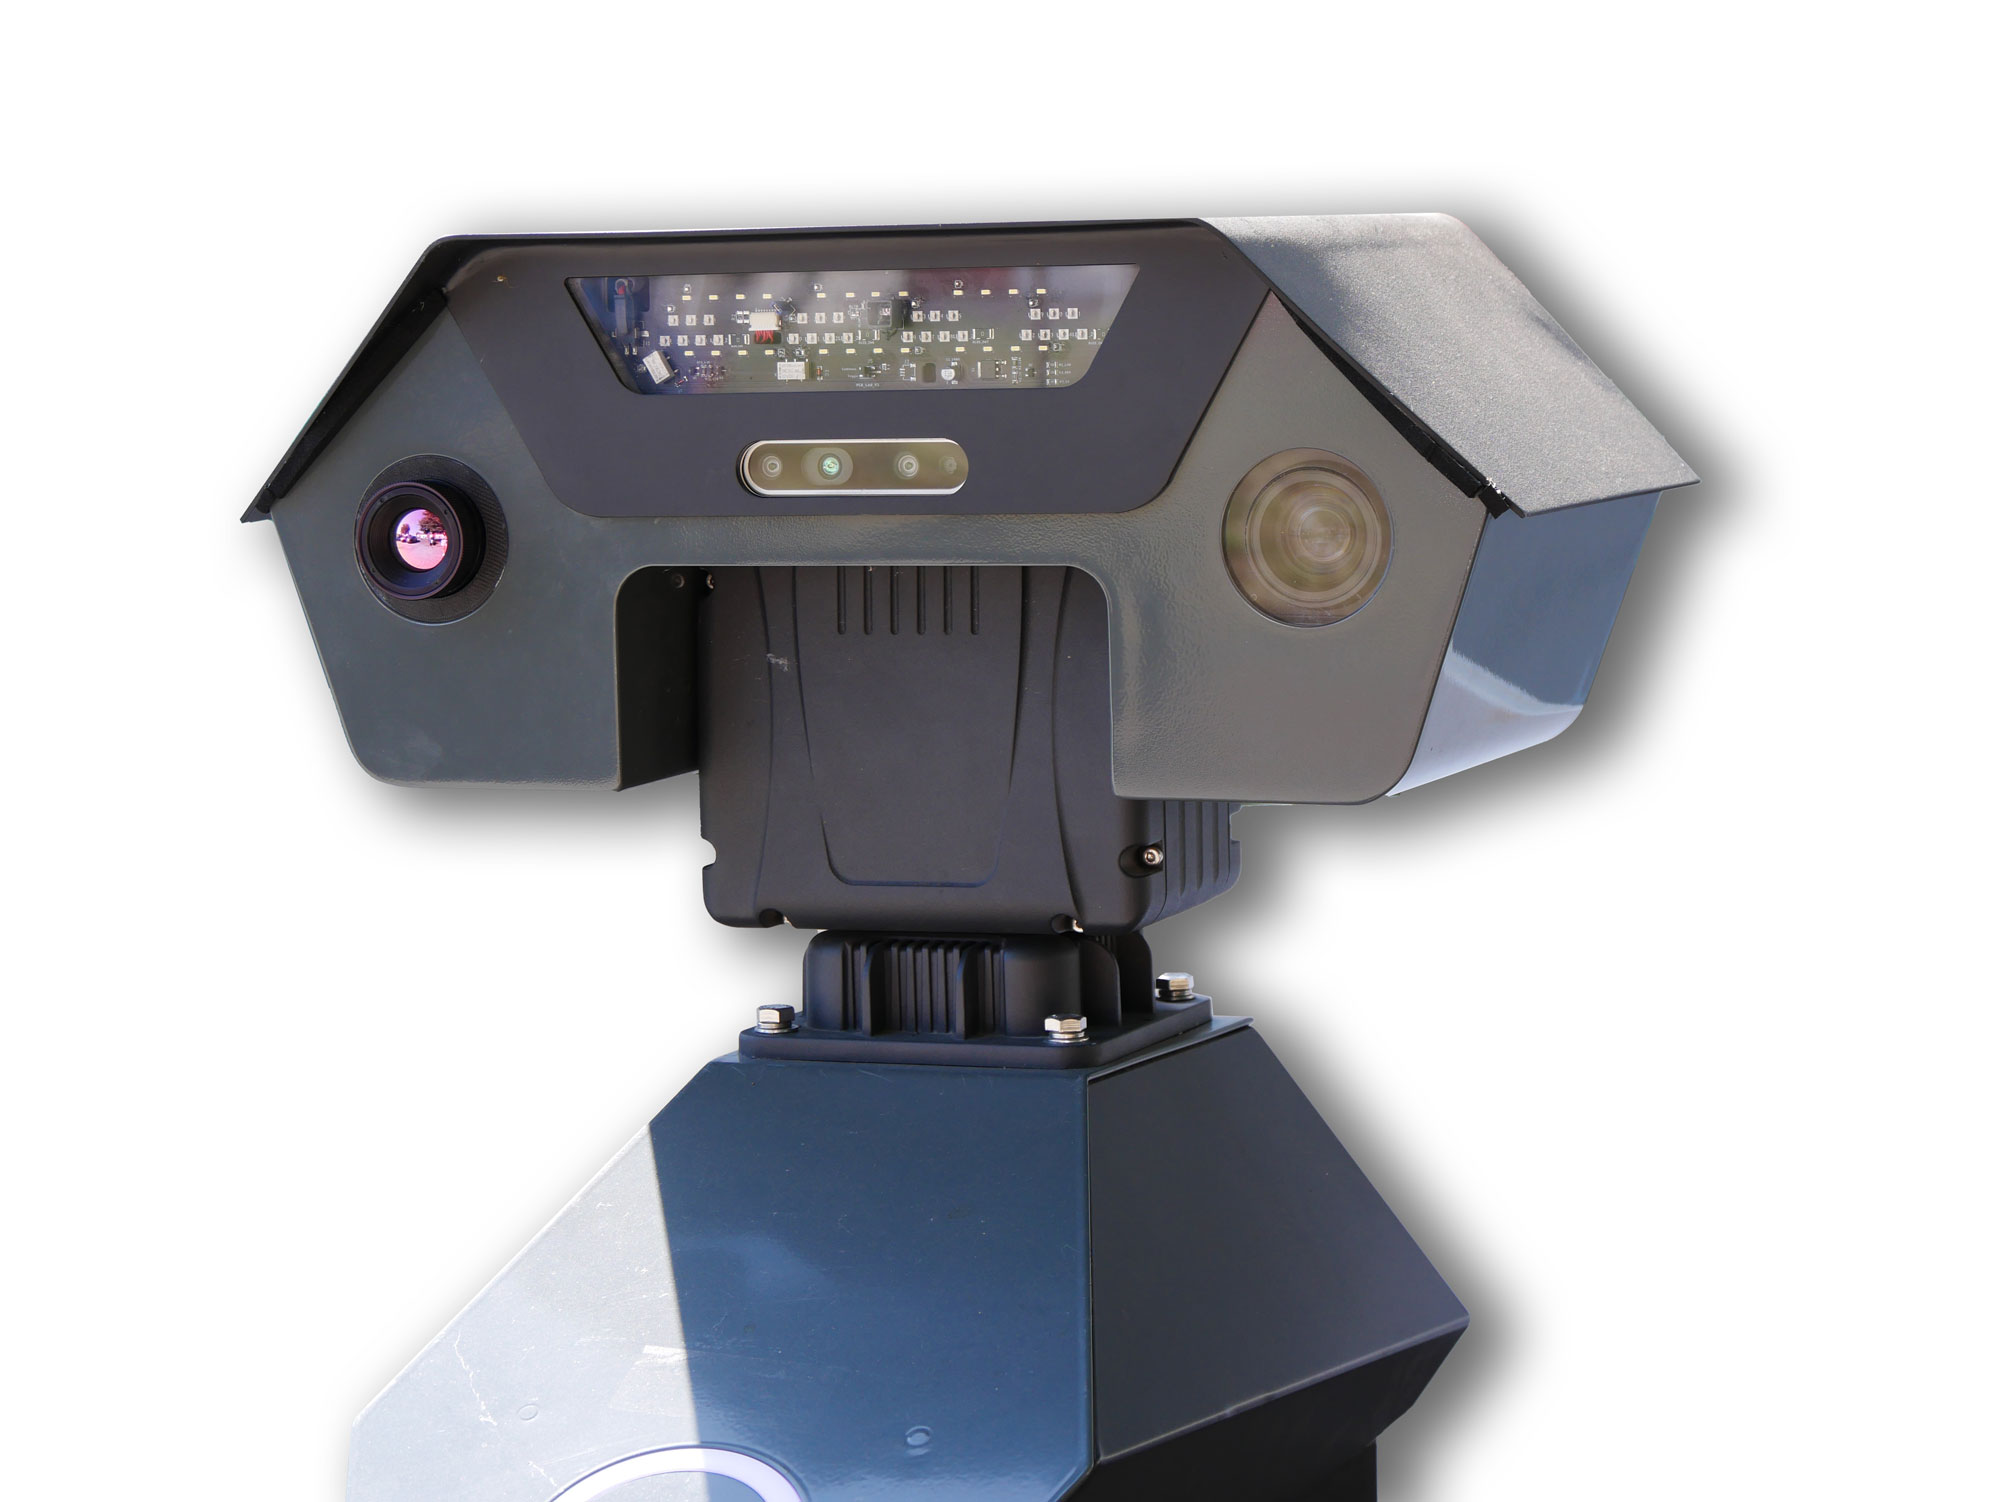
Le robot de sécurité GR100 combine intelligence artificielle, deep learning et algorithmes de navigation et de détection pour réaliser des rondes autonomes et surveiller les zones extérieures des sites industriels, stratégiques, militaires et critiques. Il détecte et qualifie les événements, puis transmet des alertes contextualisées aux opérateurs afin d’accélérer la levée de doute et d’améliorer la prise de décision en sécurité privée.
L’intelligence artificielle appliquée à la sécurité privée est souvent résumée à la détection automatique d’une personne ou d’un véhicule. Cette fonction ne représente pourtant qu’une partie des traitements réalisés par un robot de surveillance autonome.
Avant de pouvoir détecter un événement, le robot doit cartographier son environnement, connaître sa position, calculer un parcours, percevoir les obstacles et adapter ses déplacements aux changements rencontrés sur le site. Il doit ensuite collecter des données, les analyser, être entraîné pour éviter les faux positifs et finalement les transmettre.
Ces fonctions reposent sur des technologies différentes.
Les algorithmes de navigation permettent au robot de se localiser et de se déplacer. Les algorithmes de perception et de détection traitent les données issues de ses capteurs. L’intelligence artificielle contribue à interpréter certaines de ces données. Le deep learning, branche de l’apprentissage automatique, permet d’entraîner des modèles à reconnaître des caractéristiques visuelles à partir d’exemples annotés.
Sur le robot de sécurité GR100, cette chaîne technique repose principalement sur RB-Nav pour la navigation autonome, RB-Sens pour la perception et la détection, puis sur le RBOC pour la restitution des informations aux équipes de sécurité.
Tous les traitements exécutés par un robot autonome ne relèvent pas de l’intelligence artificielle.
Un algorithme est une suite d’opérations permettant de résoudre une tâche déterminée. Dans un robot de sécurité, des algorithmes peuvent être utilisés pour estimer une position, fusionner les mesures de plusieurs capteurs, calculer une trajectoire, filtrer une image ou déterminer si un obstacle se trouve sur le parcours.
L’intelligence artificielle regroupe des méthodes permettant à un système d’analyser des données et d’en extraire des informations utiles. Dans le cadre de la sécurité privée, elle peut contribuer à reconnaître une personne, un véhicule, un objet ou un trou dans le grillage par exemple.
Le deep learning repose sur des réseaux de neurones profonds entraînés à partir de données. Pour les applications de vision, ces modèles apprennent à identifier des caractéristiques dans des images afin d’effectuer plusieurs types de tâches.
Ils servent notamment à :
Ils permettent de :
Ils apportent une capacité d’interprétation supplémentaire pour :
Nos robots mobiles extérieurs utilisent des réseaux de neurones profonds conçus et entraînés en interne. Les données et les retours issus de sites différents permettent ensuite de faire évoluer les logiciels et les modèles. La technologie intégrée aux robots robots Running Brains Robotics permet : une localisation précise, une navigation stable, un bon taux de détection, une diminution constante du taux de faux positifs et d’assurer la qualification des alertes transmises.
RB-Nav est le logiciel de navigation autonome développé par notre équipe Running Brains Robotics pour assurer les déplacements du robot rondier GR100.
Il réunit les traitements nécessaires à quatre fonctions principales :
Le SLAM, pour Simultaneous Localization and Mapping, désigne un ensemble de méthodes permettant à un robot de construire une représentation de son environnement tout en estimant sa propre position.
La cartographie et la localisation sont étroitement liées. Pour se localiser, le robot compare les informations fournies par ses capteurs avec les repères enregistrés dans la carte. Pour construire ou mettre à jour cette représentation, il doit disposer d’une estimation suffisamment fiable de sa position.
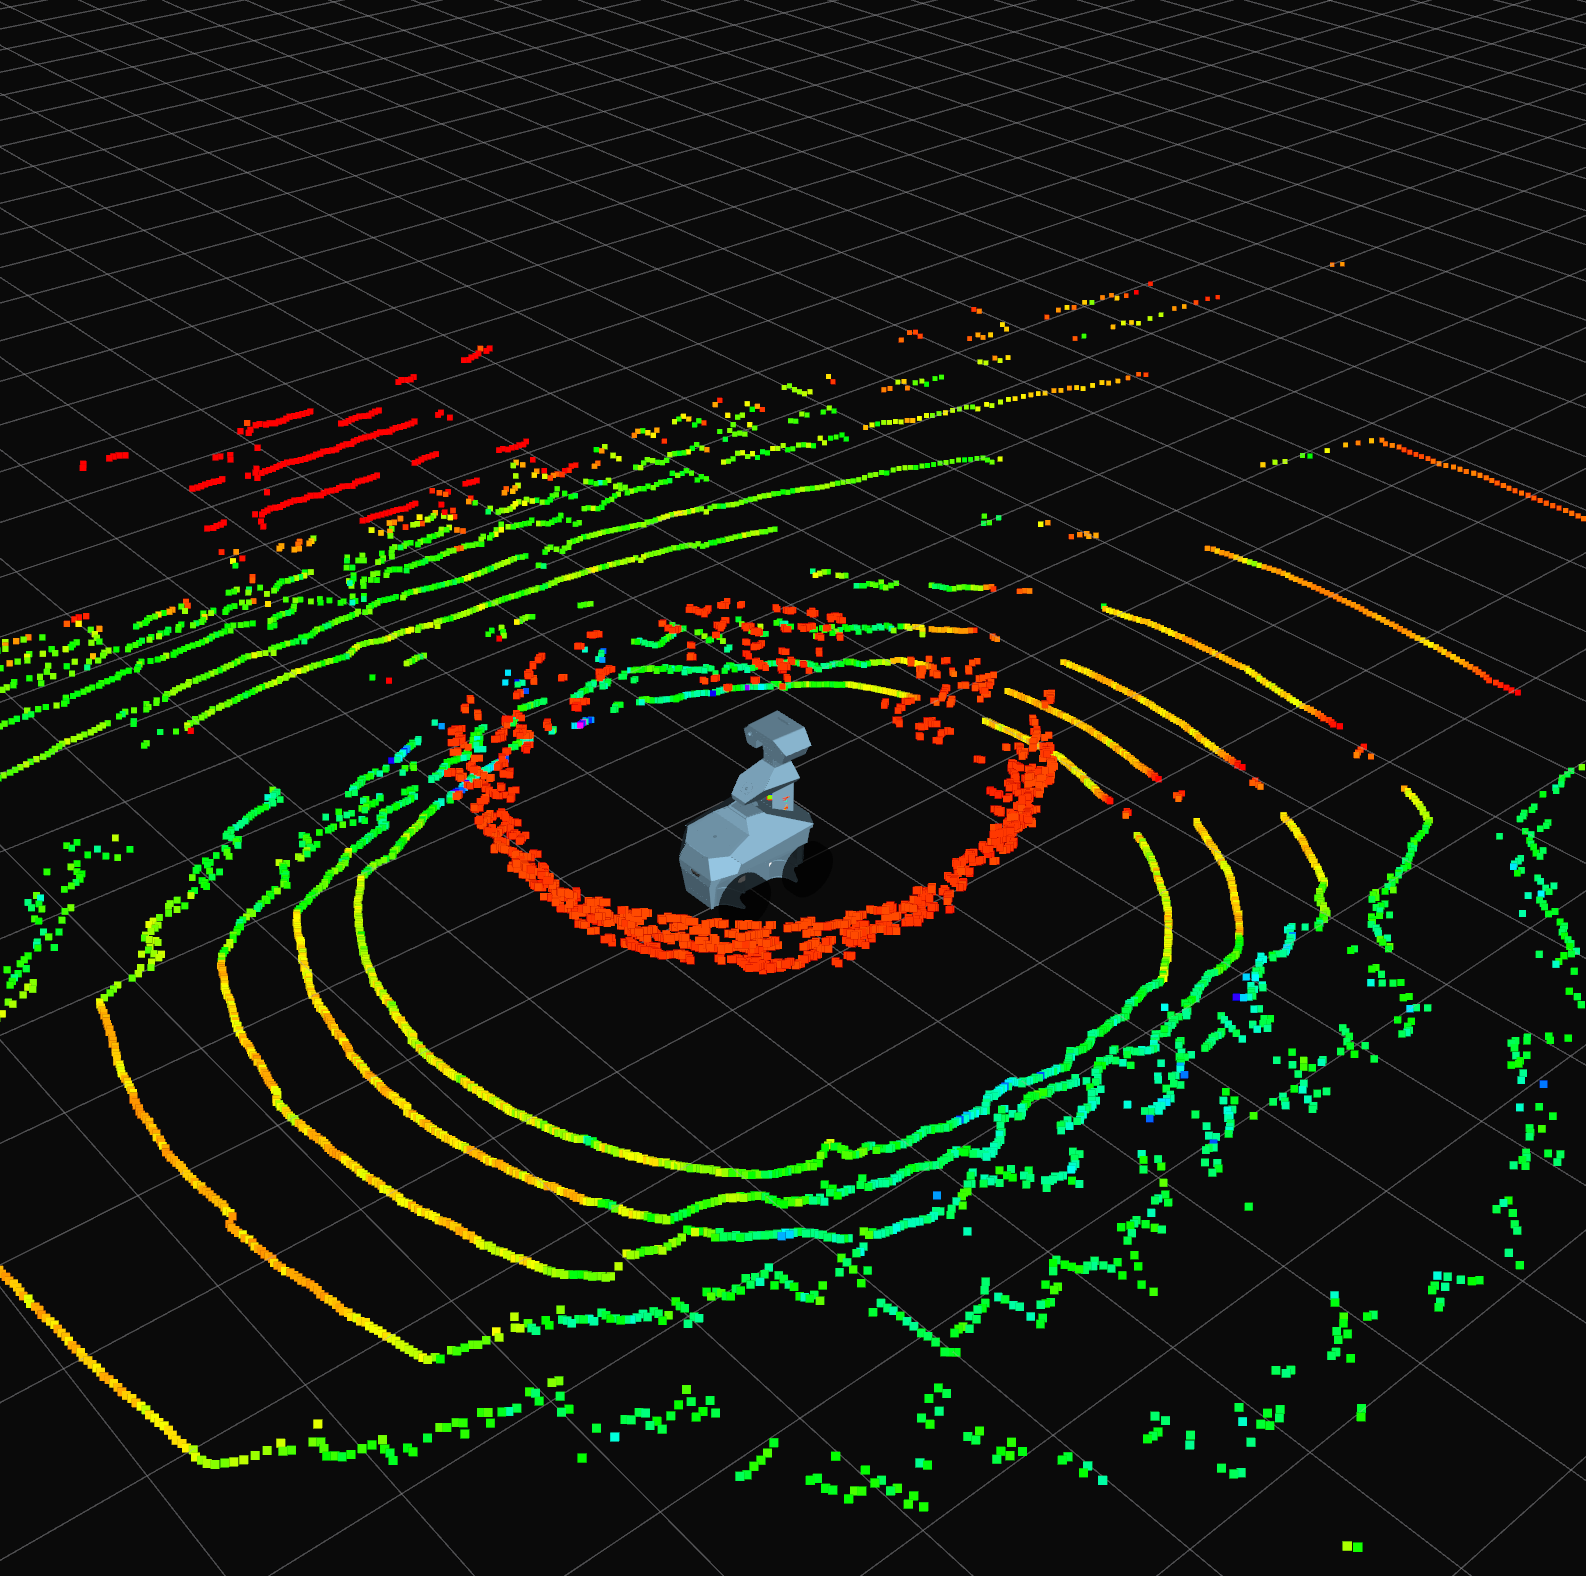
Le GR100 utilise une carte 3D de son environnement. Il recherche des repères connus dans cette carte afin de déterminer sa position en temps réel, y compris lorsque l’environnement comporte des personnes, des véhicules ou des obstacles temporaires.
RB-Nav exploite plusieurs sources d’information, parmi lesquelles :
La fusion de données consiste à croiser ces mesures afin de produire une estimation plus cohérente de la position du GR100 et de son environnement. La navigation autonome du robot repose notamment sur la combinaison des données issues du LiDAR 3D, du GPS, des caméras et de la centrale inertielle.
Une fois sa position estimée, le GR100 calcule un parcours entre sa position actuelle et le prochain point de sa mission.
La planification de trajectoire prend notamment en compte :
Le robot ne suit donc pas uniquement une ligne enregistrée. RB-Nav confronte en permanence la trajectoire calculée aux données remontées par ses capteurs.
Lorsqu’un obstacle apparaît, le système adapte le déplacement en fonction de la situation : ralentissement, arrêt ou recherche d’un passage alternatif permettant de poursuivre la mission.
Pour sécuriser ses déplacements, RB-Nav actualise la trajectoire du GR100 à partir des données de perception collectées en temps réel.
Le robot peut ainsi détecter et éviter des obstacles mobiles, comme une personne ou un véhicule, mais également des obstacles statiques ou temporaires apparus depuis la création de la carte.
Il reconnaît également les zones interdites, qu’elles soient permanentes ou temporairement paramétrées, ainsi que les zones dans lesquelles sa vitesse doit être réduite. Cette perception de l’environnement permet au robot d’adopter un comportement cohérent et sûr.
Une zone interdite temporaire peut notamment être définie lorsqu’une partie du site devient momentanément inaccessible en raison de travaux, d’une opération de maintenance, d’un stockage ponctuel ou d’une intervention en cours.
Cette zone est matérialisée dans le RBOC et intégrée au calcul de navigation. Le GR100 planifie alors son parcours sans pénétrer dans le secteur concerné.
Les paramètres de navigation sont définis pendant la phase d’intégration du robot, avec les responsables sécurité et les opérateurs concernés.
Ce travail permet notamment d’identifier :
La qualité de la navigation autonome dépend donc à la fois des performances techniques de RB-Nav et de la précision du paramétrage réalisé à partir des contraintes et des procédures du site.
RB-Sens est le logiciel de perception et de détection développé pour analyser les données collectées par le GR100.
Il associe des algorithmes de traitement d’image, des règles de qualification et des modèles de deep learning afin de transformer les observations du robot en événements exploitables par les équipes de sécurité.
La détection consiste à rechercher dans les données la présence d’un élément correspondant à un scénario défini.
Selon la mission et les équipements mobilisés, cette recherche peut porter sur :
La détection doit ensuite être replacée dans son contexte opérationnel pour être utile au personnel de sécurité. Elle peut être associée à la zone dans laquelle les alertes sont activées, à la cube inspection concernée, à la date et à l’heure, ainsi qu’à la patrouille en cours.
La classification consiste à attribuer une catégorie à l’élément analysé.
Un modèle peut, par exemple, distinguer une personne d’un véhicule ou d’un autre élément correspondant aux catégories sur lesquelles il a été entraîné.
Cette opération apporte une qualification sémantique à la détection. Pour un opérateur, une alerte indiquant la présence d’une personne dans une zone déterminée est plus directement exploitable qu’une simple notification de mouvement.
Le résultat doit toutefois être confronté au contexte du site et aux paramètres du scénario : zone concernée, horaire, niveau de confiance du modèle ou conditions de déclenchement de l’alerte.
La détection d’objets peut fournir la position approximative d’un élément dans l’image, généralement sous la forme d’une zone qui l’encadre.
La segmentation réalise une analyse plus fine. Elle attribue une catégorie aux pixels de l’image afin de délimiter précisément une forme, un objet ou une zone.
Cette précision peut aider à déterminer :
La segmentation contribue ainsi à fournir une représentation plus précise de la scène présentée à l’opérateur.
Un modèle de deep learning est entraîné à partir d’un ensemble de données représentatives des éléments qu’il doit reconnaître.
Ses performances dépendent notamment :
Le modèle produit généralement une prédiction accompagnée d’un score de confiance. Ce résultat peut ensuite être filtré et confronté aux règles définies pour le scénario de surveillance.
La sortie d’un modèle de deep learning n’est pas nécessairement transmise directement sous la forme d’une alerte.
Elle peut être associée à :
Une personne détectée dans une zone autorisée pendant une période d’activité normale ne présente pas la même signification qu’une personne détectée dans une zone restreinte en dehors des horaires prévus.
La qualification consiste donc à confronter le résultat technique au contexte opérationnel.
Dans la sécurité privée, la performance d’un système ne se mesure pas uniquement au nombre d’événements détectés.
Un système trop sensible peut générer un volume important de faux positifs. Ces alertes sans valeur opérationnelle augmentent la charge de traitement et risquent de détourner l’attention des opérateurs.
À l’inverse, des seuils trop restrictifs peuvent réduire la capacité du système à détecter les événements recherchés.
Le réglage des modèles, des filtres et des seuils vise donc à maintenir un équilibre entre deux objectifs :
Une alerte utile doit permettre à l’opérateur de comprendre rapidement ce qui a été détecté, où l’événement s’est produit, à quel moment et pourquoi il a déclenché une notification.
Le GR100 peut notamment transmettre des alertes associées à une détection de personne, une absence de cadenas, un dépassement de seuil de température ou une concentration anormale en gaz. Les événements qualifiés sont ensuite transmis au RBOC afin d’être consultés et traités par les équipes de sécurité.
Les alertes sont enrichies d’images de détection, vidéos et de la localisation de l’alerte afin d’aider l’opérateur à contextualiser la situation et envoyer le robot pour une levée de doute.
Les capacités de nos robots de surveillance autonomes reposent sur une chaîne technologique complète qui associe algorithmes de navigation, de perception, de l’intelligence artificielle et du deep learning. RB-Nav permet au robot de se localiser, de planifier ses trajectoires et d’adapter ses déplacements. RB-Sens combine algorithmes de perception et modèles d’IA pour analyser les données issues des caméras et des capteurs, pour détecter, classifier et qualifier les événements, avant leur remontée dans le RBOC.
L’intérêt de cette architecture est de transformer les données collectées sur le terrain en informations directement exploitables par les équipes de sécurité. Plus les algorithmes, les modèles d’IA, les seuils de détection et les scénarios sont entraînés, plus ils sont précis et ajustés aux contraintes du site, plus les alertes gagnent en pertinence et en précision.
Pour nous, cette maîtrise de la chaîne technologique (hardware et software) constitue un enjeu de souveraineté. Cette maîtrise permet de faire évoluer les performances du robot au plus près des réalités du terrain : fiabiliser les rondes autonomes, mieux détecter les anomalies, limiter les alertes non pertinentes et accélérer la levée de doute.
Pour les professionnels de la sécurité privée, le gain est concret : une surveillance plus régulière, des informations mieux qualifiées et davantage de données utiles pour orienter leurs décisions et leurs interventions.
*RBOC : Running Brains Operations Center.
CMO chez Running Brains Robotics
Stagiaire éditorial chez Running Brains Robotics